功能原型 · 已实现
告警联动 · 已验证
识别精度 · 待系统测试
让每一顶安全头盔,
都能被危险主动提醒
基于视觉识别与周界感知的智能安全头盔安全预警演示系统 —— 多路摄像头识别危险区域内的人员,红外对射守住警戒边界, 头盔端用语音、震动与警示灯把危险第一时间告诉佩戴者。
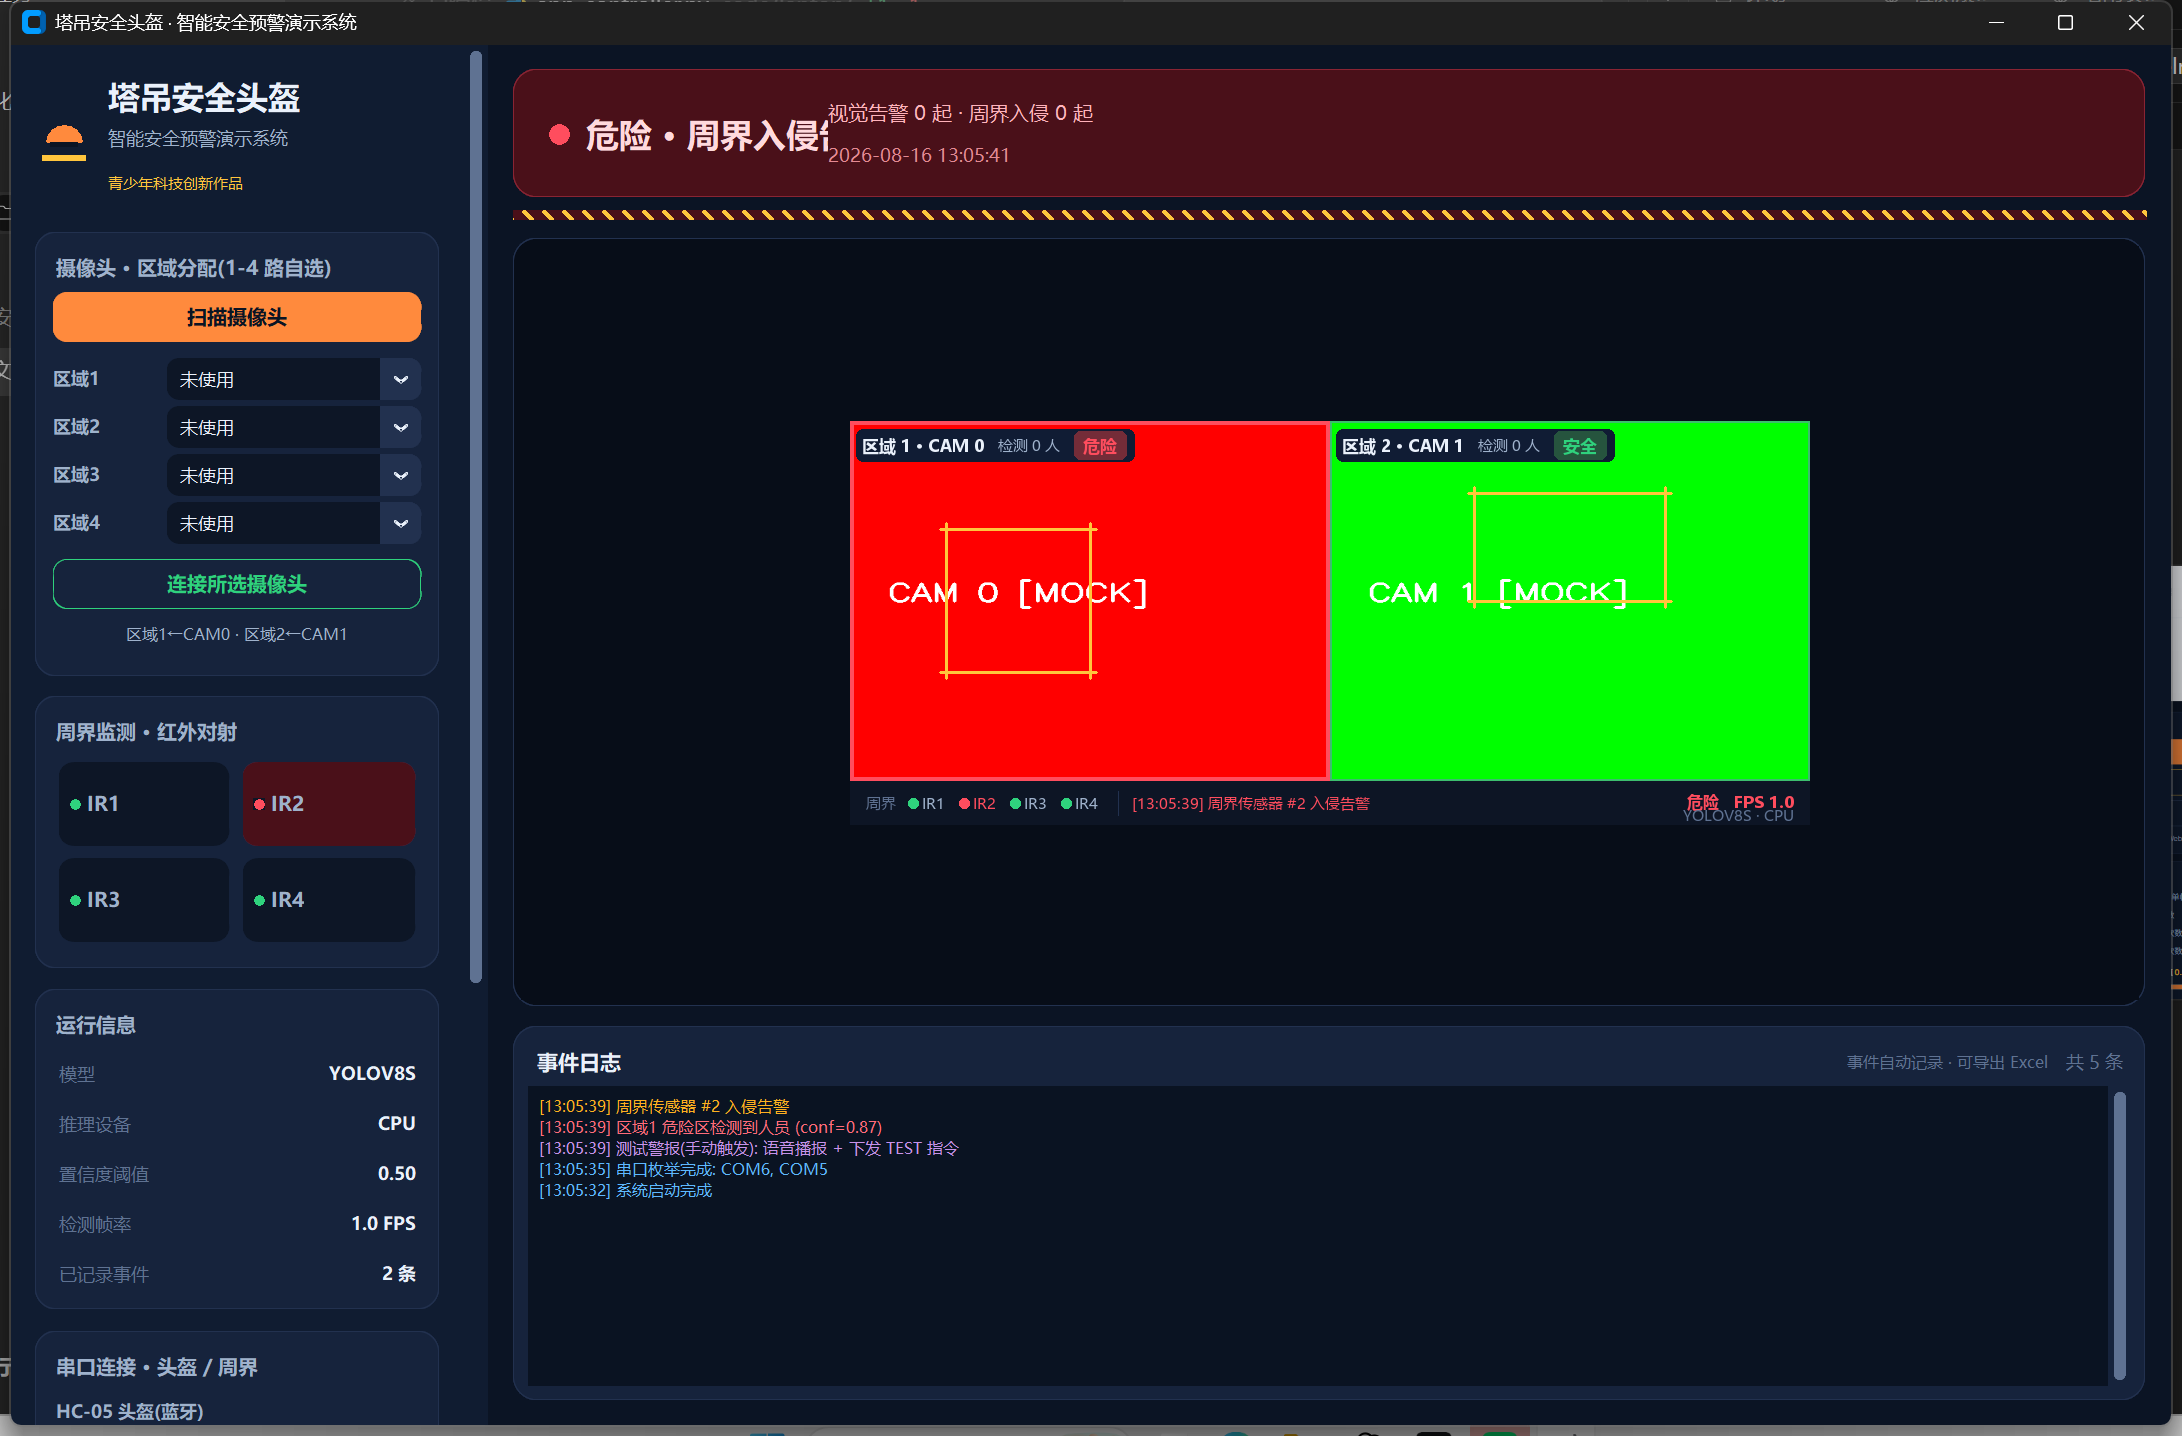
危险告警 · 周界入侵联动
基于视觉识别与周界感知的智能安全头盔安全预警演示系统 —— 多路摄像头识别危险区域内的人员,红外对射守住警戒边界, 头盔端用语音、震动与警示灯把危险第一时间告诉佩戴者。
建筑工地的高风险区域(塔吊回转半径、吊装落点、危险作业区)依赖人工观察和口头提醒, 在噪声大、遮挡多的现场存在反应慢、覆盖不足的问题。 我们的研究问题是:能否用低成本的视频识别 + 周界传感 + 主动提醒, 在演示级场景中跑通"发现危险 → 提醒人员"的完整闭环?
1–4 路摄像头灵活分配到不同监测区域,画面经 YOLOv8 人体检测,判定"人的中心点是否落入该区域的危险 ROI",只对真正的越界行为告警,而不是"画面里有人"就报警。
已实现笔记本通过 HC-05 蓝牙把 D1–D4 / VIB 指令发到头盔端 STM32,触发语音播报、震动马达与红/绿状态灯,危险 2 秒后自动解除。
已实现 · 联动已验证危险区模型四周布置 4 组红外对射传感器,任何一路被遮挡立即触发现场声光报警,并同步联动头盔提醒——系统不仅能"看",还能"守边界"。
已实现每次告警自动记录"何时、哪个摄像头、检测到什么、触发了什么警报、执行了什么联动",一键导出带样式的 Excel 报表,为答辩与复盘提供证据。
已实现感知层发现异常 → 上位机判定与分发 → 头盔端与现场同时响应,四步构成一条可演示、可复盘的告警链路。
≤4 路 USB 摄像头采集画面;4 组红外对射看守周界,双通道互补。
笔记本端 YOLOv8 识别人体,中心点进入危险区才生成告警事件。
播放预录中文语音,同时经 HC-05 下发 D1–D4 / VIB / CLEAR 指令。
头盔端语音、震动、红/绿灯响应;周界入侵触发现场蜂鸣器与警示灯。
链路中每一环的验证状态见「实验验证」页;硬件接线与通信协议见「系统实现」页。